0概要
所有数字均为仿真结果(3D FDTD 远场 / EME / FDE / 多物理场),尚未流片测试。
1PhotonStack 求解器与运行环境
本项目的每一个器件都用 PhotonStack 求解器系列完成——从截面模式、本征模展开、全波 3D FDTD 到热-光多物理场,没有使用任何商业求解器。
| 求解器 | 核心实现 | 本项目中的用途 |
|---|---|---|
| PSMEME · FDE | Rust 全矢量有限差分本征模求解(Tidy3D 对角公式,shift-invert Krylov-Schur),CPU(faer 超节点 LU)/ CUDA(多波前 LU)双后端,FP64 | 直/弯波导模式;弯曲波导保角映射(ε、μ 各向异性变换)求微环回音壁模、方位阶数与 C 线位置;pulley 耦合区的双波导弯曲超模;偶极子模型的驱动场 |
| PSMEME · EME | 同一 FDE 内核上的本征模展开,对称接口格式(互易、无源),Redheffer 星积级联 | MMI 1×2 / 2×2 / 1×3 长度与端口优化;点耦合器(41 段台阶近似弯曲间隙)耦合系数 |
| PSFDTD | Rust 主体 + C++/CUDA 内核的 3D FDTD:非均匀/定制网格、Kottke 子像素平滑、CPML、内置 PSMEME 模式源与模式监视器、近远场投影、harminv | 双光栅微环发射器全波仿真(6 次,各 ~21 M 单元):谐振、Q、透射/反射/上下发射通量、远场 E(θ, φ) |
| PSField | Rust 盒积分有限体积多物理场 TCAD(热传导 κ(T)、TiN 焦耳热、热光微扰 Δn_eff),Newton + faer LU | MZI 臂 TiN 移相器 P_π 与阶跃响应;微环 TiN 调谐器 nm/mW |
| 分析层 | 本项目 Python 包 skyrmion(numpy/scipy),调用上述求解器 |
Stokes/Berg–Lüscher skyrmion number、偶极子代理模型、虚拟偏振相机、片上读出系统仿真、MZI/系统预算、klayout 版图 |
硬件与软件环境
| 硬件 | |
|---|---|
| CPU | AMD Ryzen 9 9950X,16 核 / 32 线程 |
| 内存 | 64 GB |
| GPU | NVIDIA GeForce RTX 4090,24 GB GDDR6X(Ada,CC 8.9,~1.0 TB/s) |
| GPU 驱动 | 591.86(CUDA 13.1 runtime) |
| 软件 | |
|---|---|
| 操作系统 | Windows 11 Pro for Workstations(10.0.26200) |
| PSFDTD | 0.1.0(kernel ABI 4,后端 cpu + cuda),FP32 |
PSMEME fde | 0.1.0(PyO3 扩展,后端 cpu + cuda) |
| PSField | 0.1.0(Rust core psfield._core) |
| 工具链 | Rust 1.91.1,CUDA Toolkit 12.9,Python 3.12,klayout 0.30 |
3D FDTD 运行时间(PSFDTD,RTX 4090)
| 运行 | 用途 | 网格 | 单元 | 时间步 | 物理时间 | GPU 推进 | 总墙钟 | 吞吐 |
|---|---|---|---|---|---|---|---|---|
| 1 · dual_N1_g150 | Ø70 孔 + 点耦合 | 539×565×67 | 20.4 M | 244 725 | 8.0 ps | 33.4 min | 36.0 min | 2.49 G |
| 2 · dual_N1_p44 | Ø80 孔 + 44° pulley | 563×570×67 | 21.5 M | 210 600 | 6.9 ps | 29.0 min | 33.4 min | 2.60 G |
| 3 · N1_final | 74° pulley(过耦合) | 563×570×67 | 21.5 M | 136 900 | 4.5 ps | 21.0 min | 23.5 min | 2.33 G |
| 4 · N2_final | N = 2 设计(g2 = 32) | 563×570×67 | 21.5 M | 136 900 | 4.5 ps | 19.1 min | 22.4 min | 2.56 G |
| 5 · N1_cw | CW 驱动(总线右端) | 563×570×67 | 21.5 M | 136 400 | 4.5 ps | 14.1 min | 16.6 min | 3.47 G |
| 6 · N1_crit | 最终设计:25° pulley 临界耦合 | 563×570×67 | 21.5 M | 296 800 | 9.7 ps | 50.5 min | 52.9 min | 2.11 G |
| 合计(6 次全波仿真) | 3.08 h | |||||||
吞吐单位:G 单元·步/s。面内 15 nm 定制均匀网格(覆盖环与耦合区,外侧渐变),z 向自动网格(Si 内 27.5 nm),dt = 0.033 fs,CPML 12 层,FP32; 墙钟含模式求解(13–28 s)、几何栅格化与近远场投影后处理(2–4 min,21–29 个波长 × 10 920 个方向)。能量衰减到 1e-5 时自动停止。
其他求解器单次调用耗时(同一台机器实测)
| 求解器 | 任务 | CPU | CUDA |
|---|---|---|---|
| PSMEME FDE | 500×220 nm 条波导,4 个模式,134×82 网格 | 0.76 s | 0.10 s |
| PSMEME FDE | R = 3 µm 弯曲环(保角映射),3 个模式,119×113 | 0.53 s | 0.15 s |
| PSMEME FDE | 环谐振扫描(11 个波长) | 0.93 s | — |
| PSMEME FDE | pulley 双波导弯曲超模,8 个模式 | 0.53 s | — |
| PSMEME EME | MMI 1×2(19 段,24 模) | 20.4 s | 9.1 s |
| PSMEME EME | MMI 2×2(19 段,30 模) | — | 9.9 s |
| PSMEME EME | 点耦合器(41 段,12 模) | 121.5 s | 30.4 s |
| PSField | TiN 加热器:网格 + 5 个功率点稳态热 + 热光 Δn_eff | 0.73 s | — |
| 分析层 | 偶极子远场 + N(61×96 方向)/ 远场 → Stokes → N(91×120)/ 虚拟相机(161² 像素) | 27 ms / 4 ms / 14 ms | — |
CUDA 时间同样是在 GPU 被另一任务占满(~99 %)的情况下测得。整个设计流程中 FDE/EME/PSField/分析层的总计算量为分钟级,3D FDTD 占总计算时间的 95 % 以上。
2整体架构与系统框图
依据文献调研(片上 skyrmion 的三条实验路线:双角向光栅微环、可编程 mesh + 2D 光栅、逆向设计 meta-waveguide),选择紧凑的双光栅微环作为产生器, 把可编程性放在"模式空间"(CW/CCW 驱动比),并针对"片上直接读出 skyrmion number"这一研究空白设计验证器。
产生原理
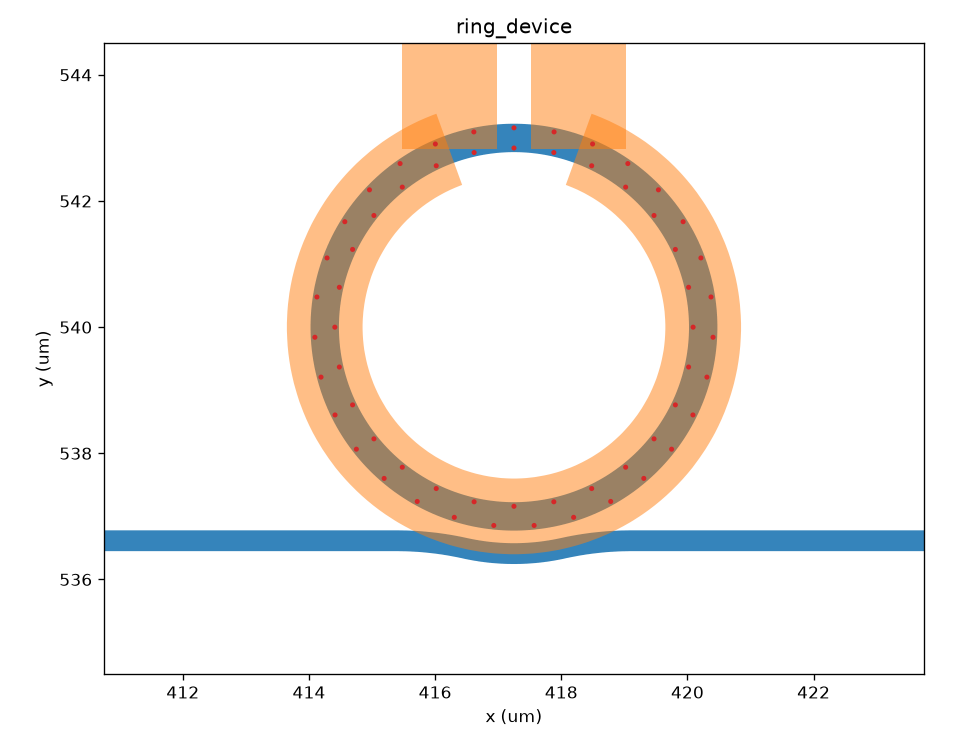
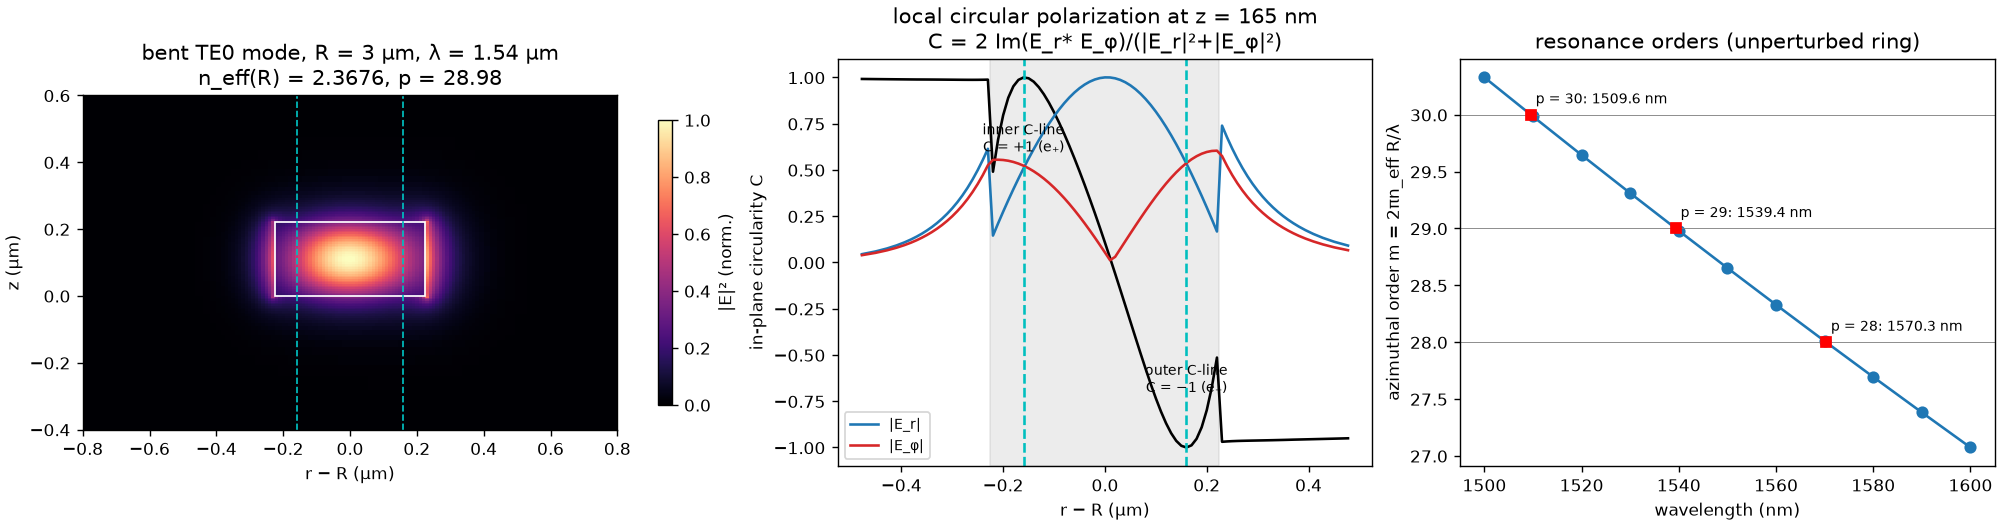
- TE 回音壁模 e^{ipφ} 的面内场 (E_r, E_φ) 在波导中心两侧各有一条"C 线"(纯圆偏振线):内侧 e₊、外侧 e₋,传播方向反转则互换。
- 在两条 C 线上各刻一组角向孔光栅(g1、g2 个孔),每组只辐射一种自旋,OAM ℓ = p − g − σ(Cai 2012 / Lin 2021, 2024)。
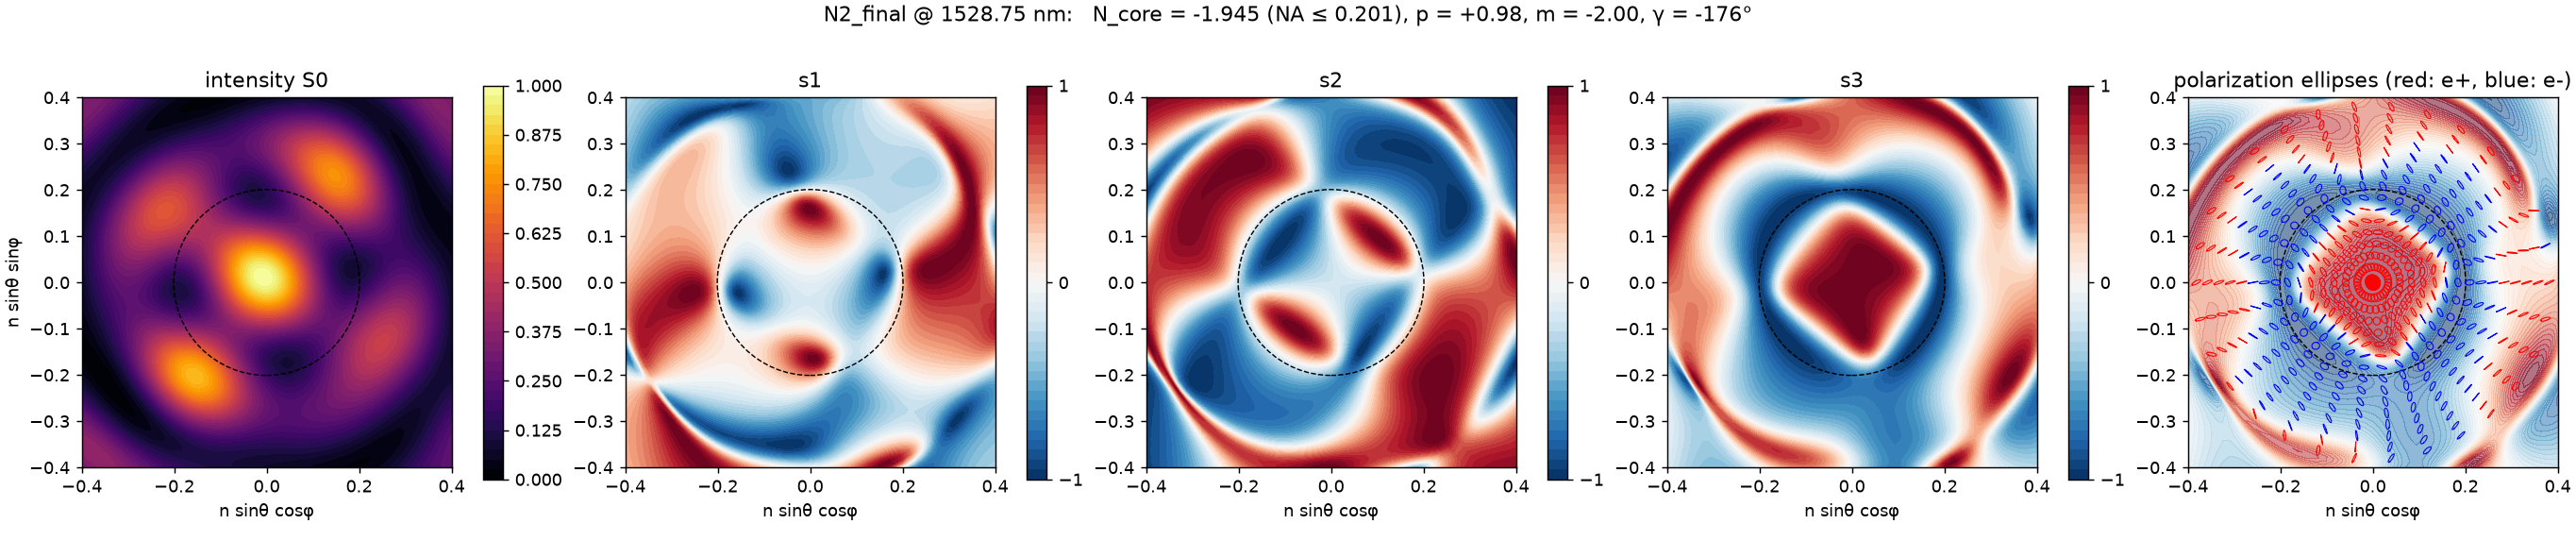
- p = 29:内侧 g1 = 28 → σ+、ℓ = 0(J₀ 型中心);外侧 g2 = 31 → σ−、ℓ = −1;远场 N = ℓout − ℓin = −1。g2 = 32 → N = −2。
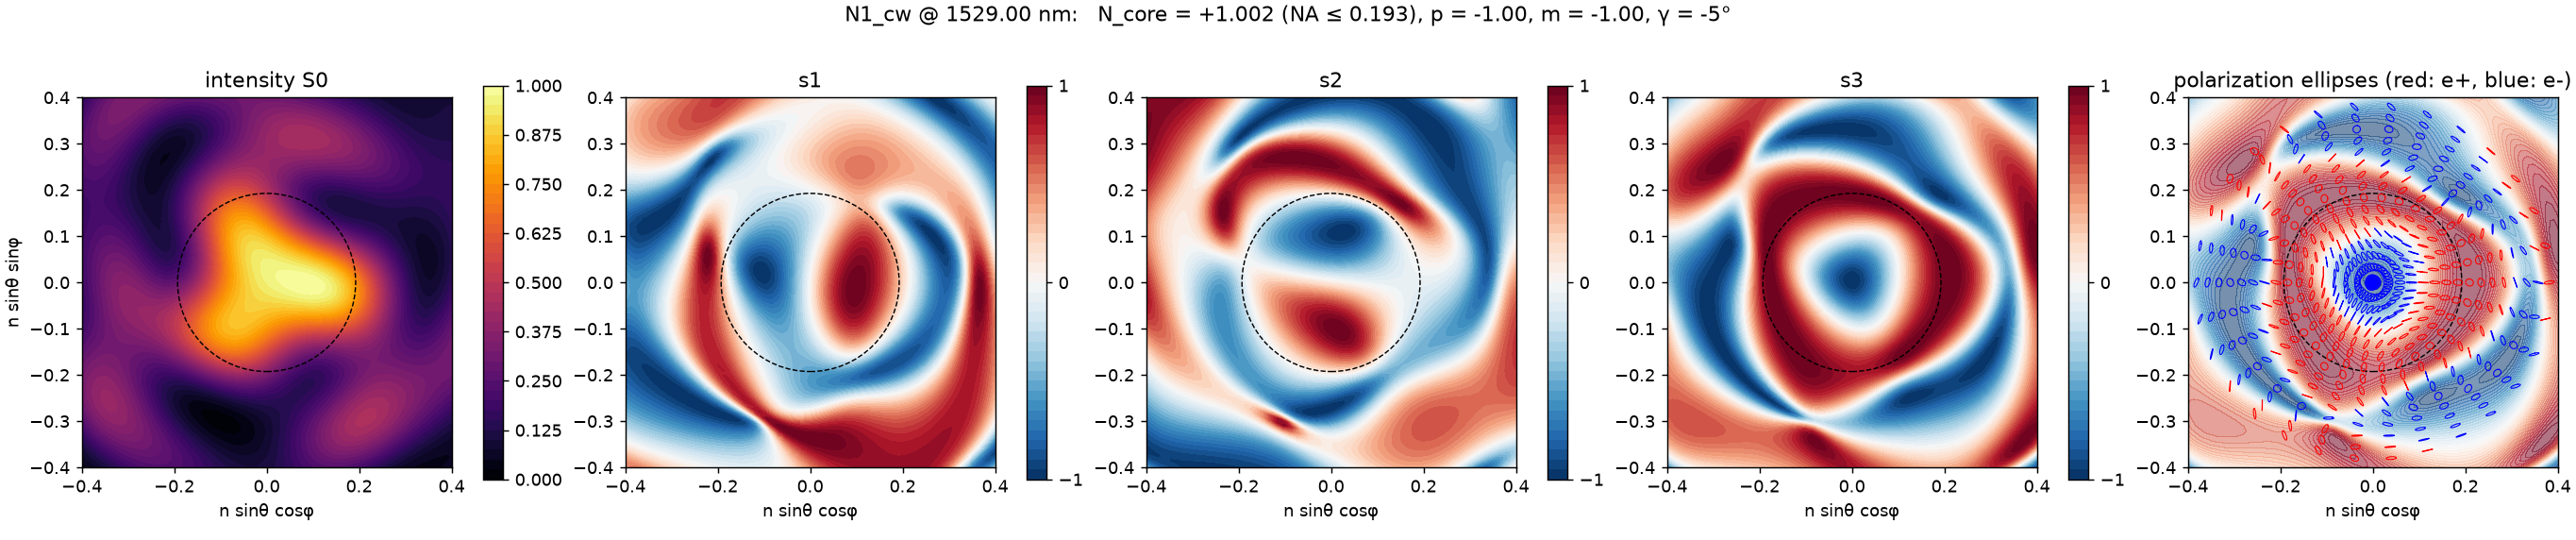
- 器件关于 y 轴镜像对称(首孔在 φ = 90°)→ CW 驱动的远场是 CCW 的镜像,N → −N。
验证原理
- N = (1/4π)∬ s·(∂ₓs × ∂ᵧs)。对单核心 skyrmion,N = p·m:p 为核心极性,m 为环绕核心任一闭合回路上 Stokes 方位角的绕数。
- 因此只需 1 个核心像素 + 一圈像素(相邻 |ΔΦ| < π,K = 8 可分辨 |m| ≤ 3)即可读出整数 N,无需成像;7 个边界像素检查纹理是否闭合。
- "金标准":虚拟傅里叶面偏振相机(6 幅分析图 + 噪声)→ Stokes → Berg–Lüscher 三角形立体角求 N。
3系统版图
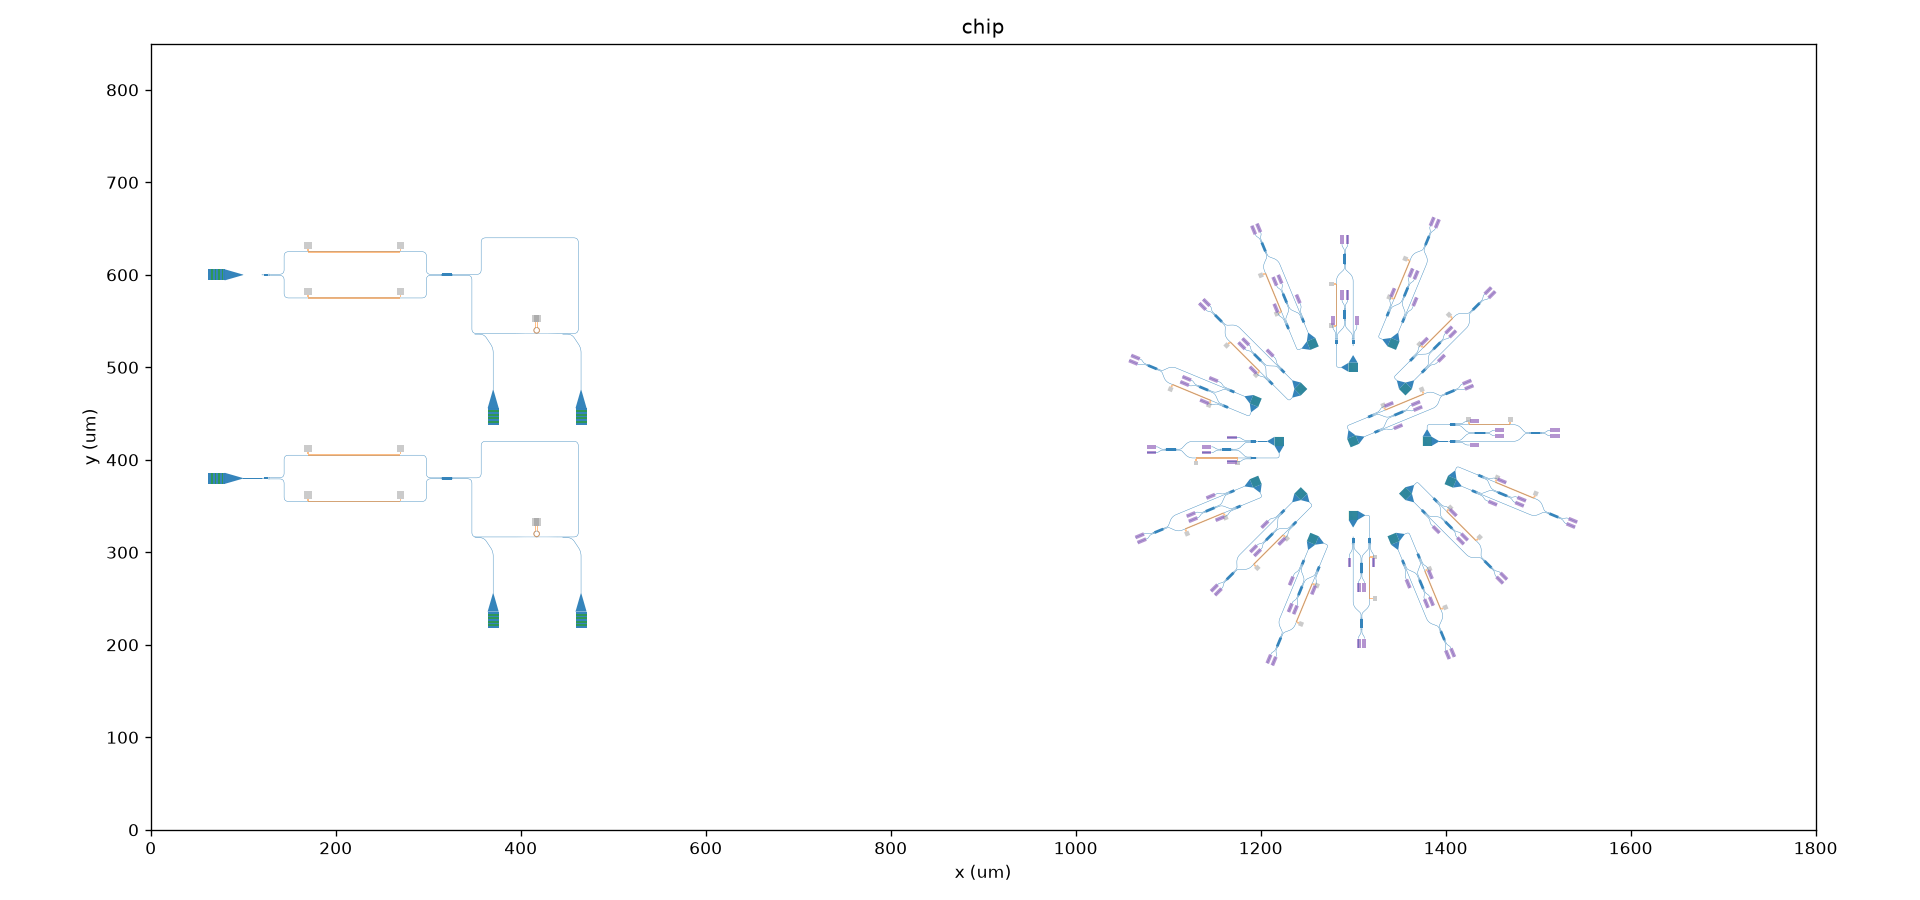
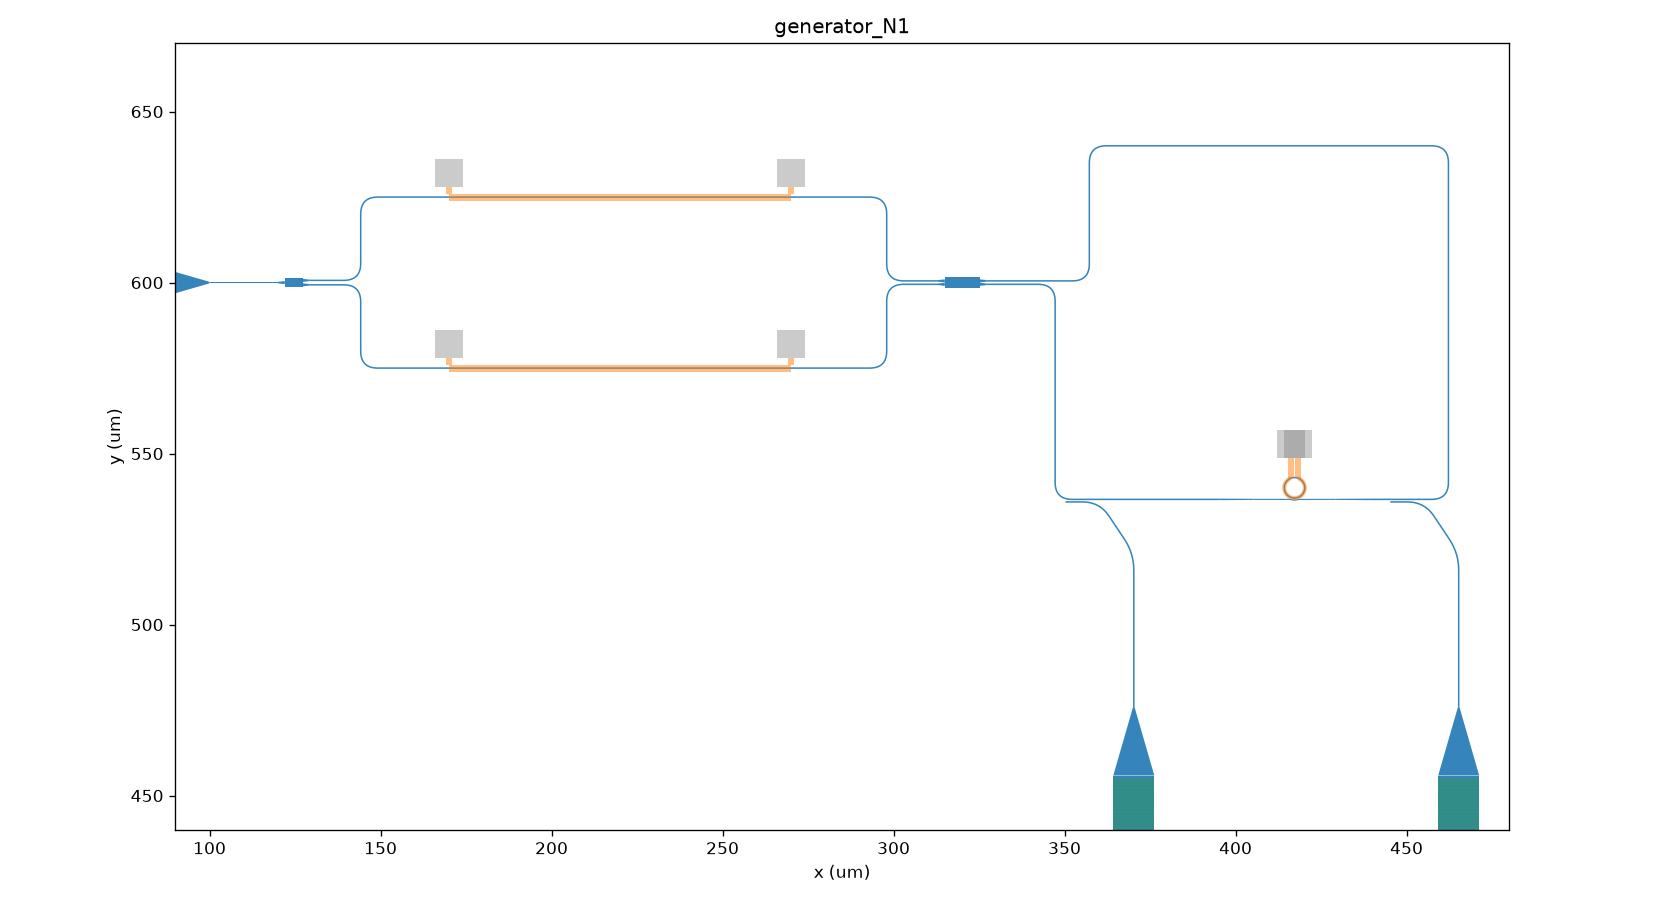
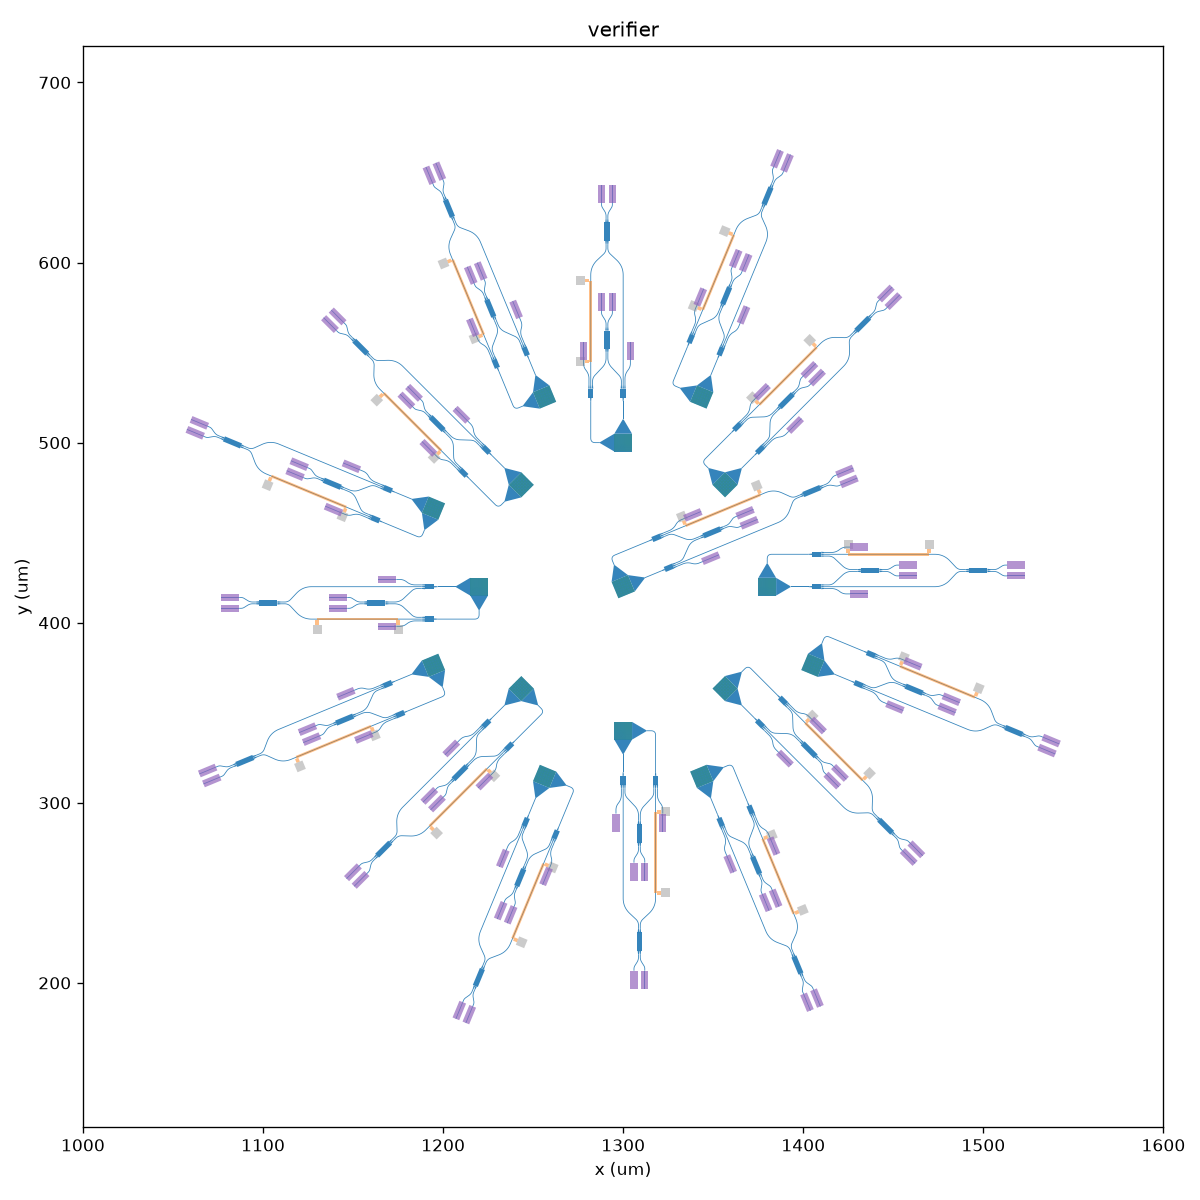
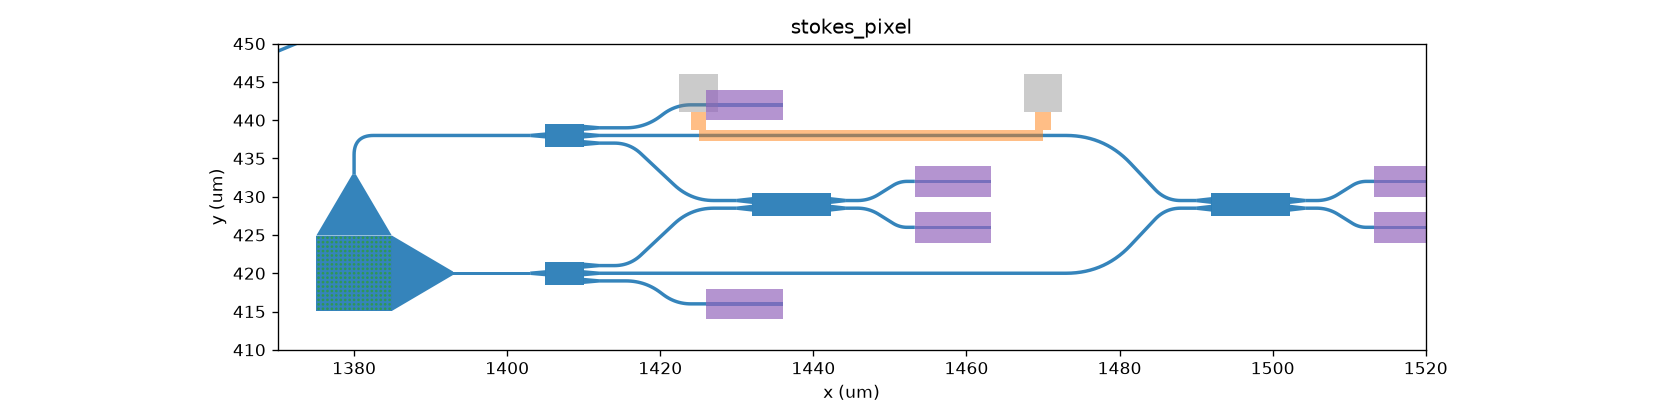
klayout 生成,1.8 × 0.85 mm。层:1/0 Si 全刻蚀,2/0 110 nm 部分刻蚀(C 线孔),3/0 70 nm 浅刻蚀(光栅耦合器、PSGC),11/0 TiN,12/0 金属,20/0 Ge PD。 下载 GDS
4微环与 C 线 PSMEME · FDE
方法:弯曲波导保角映射 (r, y, φ) → (x = r − R, y, z = Rφ),ε'ₓ = εh、ε'ᵧ = εh、ε'_z = ε/h(μ 同),h = 1 + x/R; 模式 e^{iβz} 即 e^{ipφ},p = 2πn_eff R/λ。10 nm 网格,按场质心剔除外侧"假"回音壁模。圆偏振度 C = 2Im(E_r*E_φ)/(|E_r|²+|E_φ|²),E_φ = E'_z/h。
5总线耦合 PSMEME · EMEPSMEME · FDEPSFDTD
方法:(1) 点耦合器——EME,41 段台阶近似弯曲间隙 g(z) = g₀ + R − √(R² − z²),端口模式投影; (2) pulley——两根波导放在同一弯曲截面(保角映射)求超模,相位匹配要求 n_eff 参考 R 相等;(3) 3D FDTD 的 (T_min, Q_L) 联立反推 Q_i 与 κ²,标定耦合角。
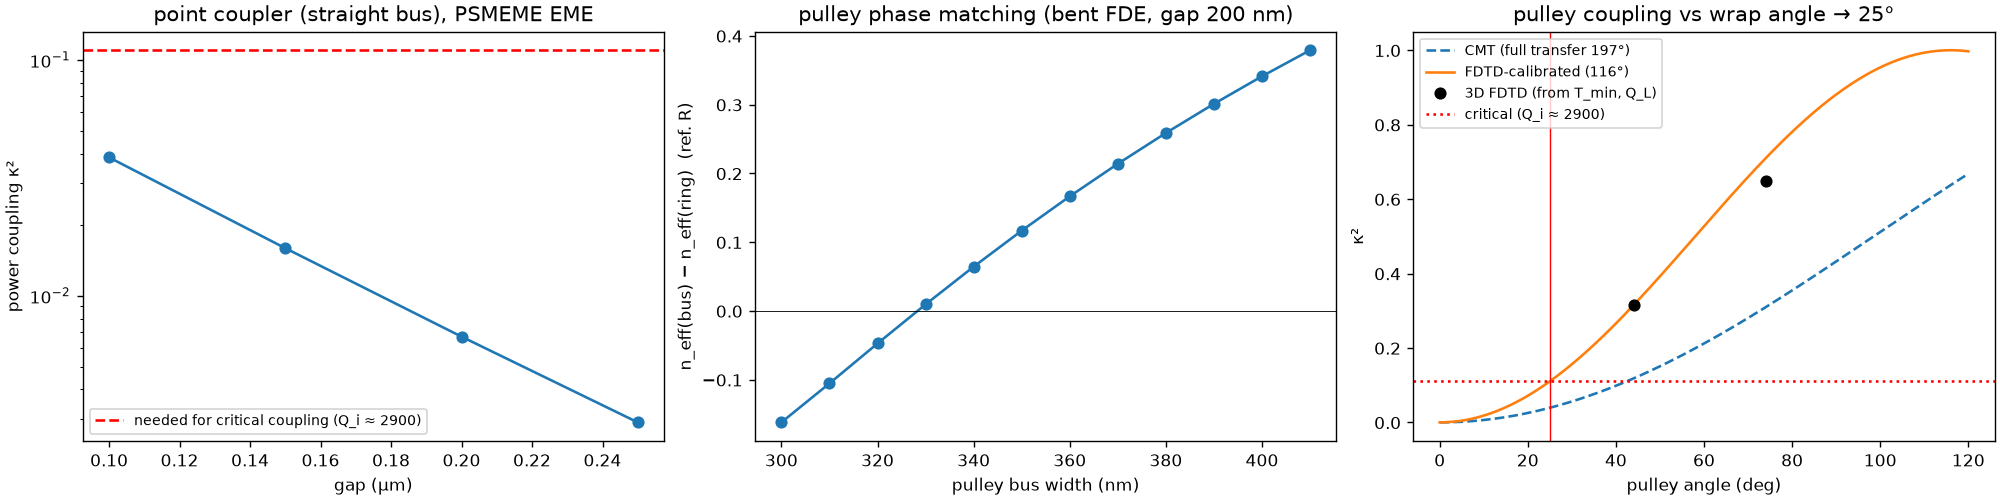
| 耦合方案 | T_min | Q_L | Q_i(反推) | 状态 |
|---|---|---|---|---|
| 点耦合 150 nm(Ø70 孔) | 0.40 | 3677 | ~4500 | 严重欠耦合 |
| pulley 44° | 0.25 | 766 | ~3100 | 过耦合 |
| pulley 74° | 0.47 | 417 | ~2700 | 强过耦合 |
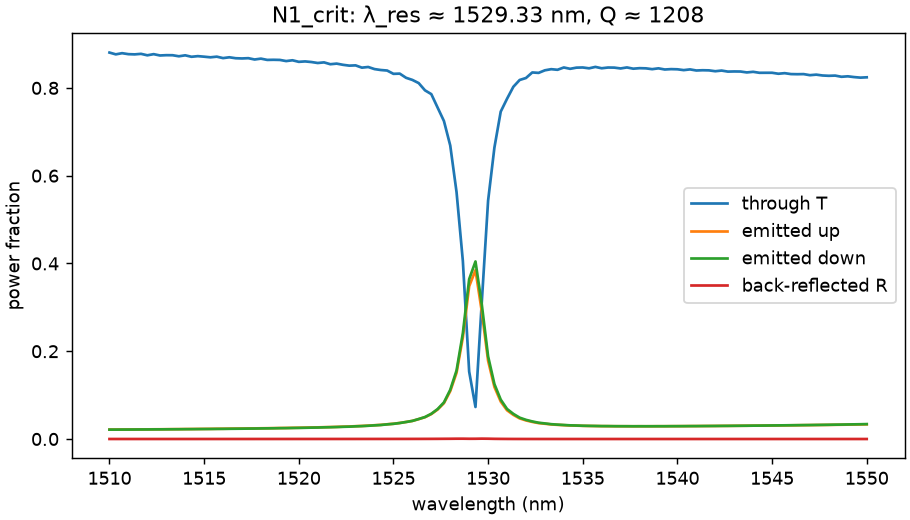
| pulley 25°(最终) | 0.07 | 1208 | 1900–3300† | 临界耦合 |
† 由 T_min 与 Q_L 反推 Q_i 有欠/过耦合两个解;接近临界时两解都满足 κ² ≈ 往返损耗。
63D FDTD 发射器 PSFDTD
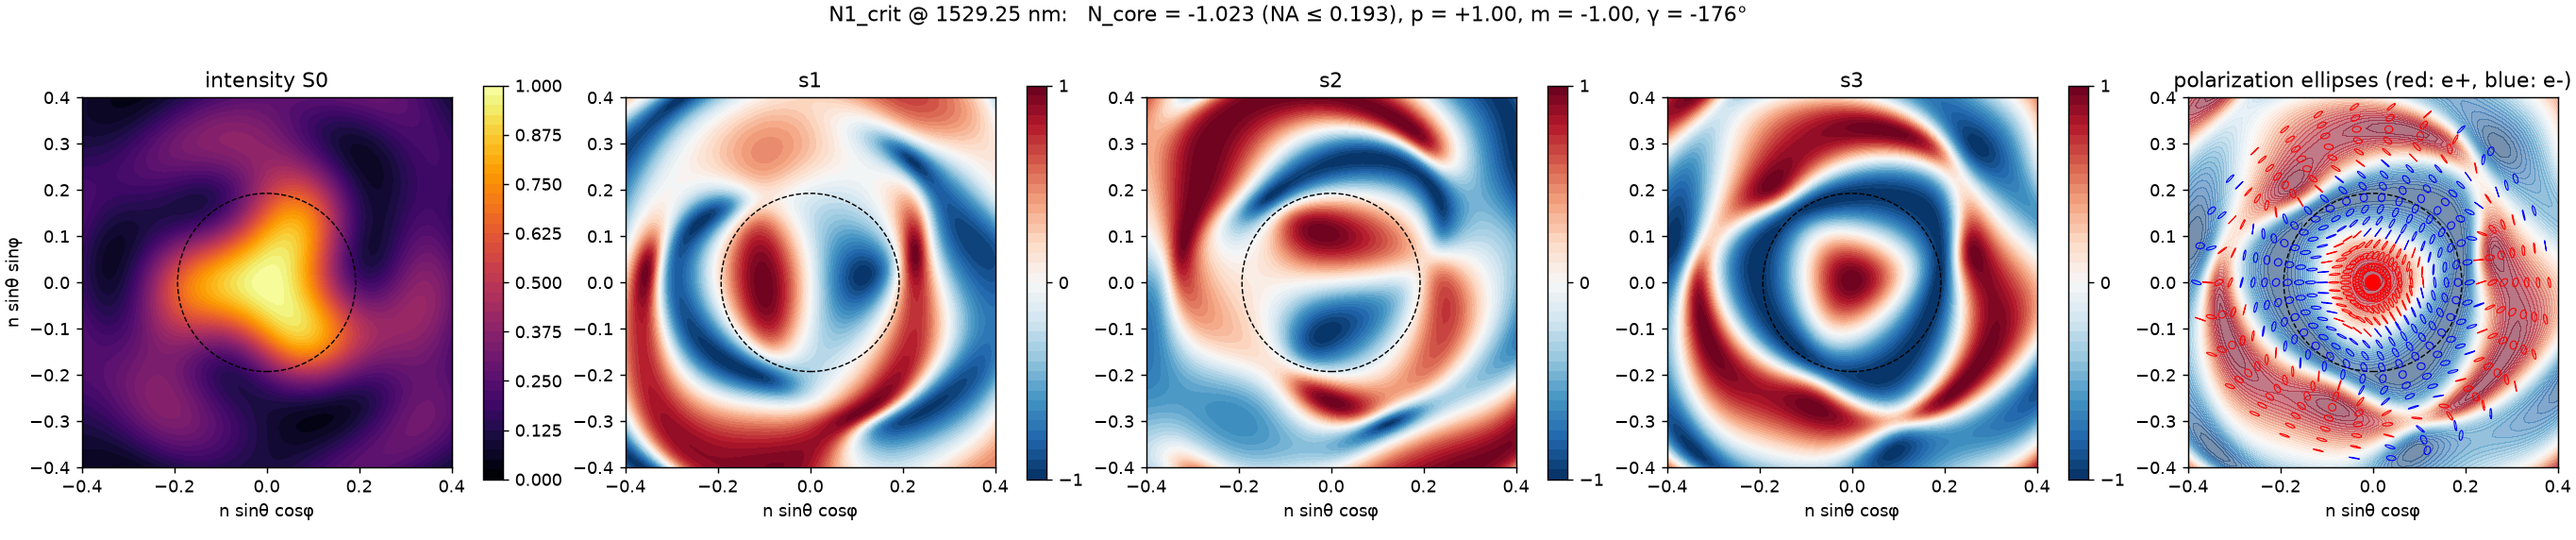
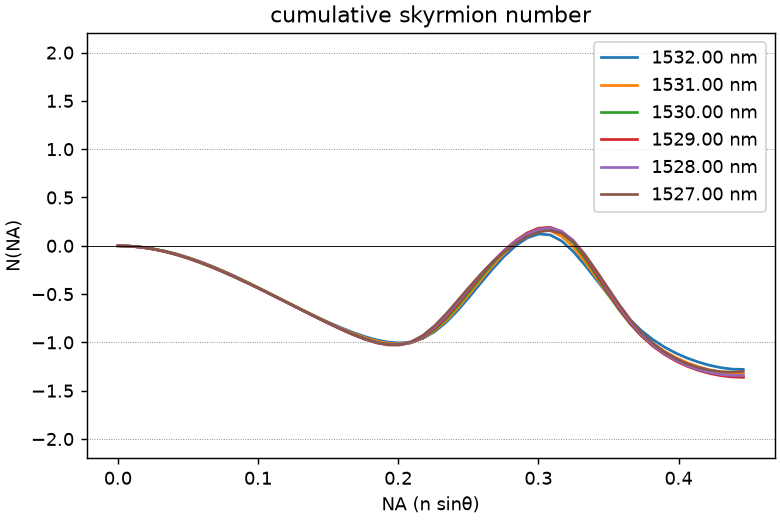
方法:总线左端(或右端)TE₀ 模式源(PSMEME 在 PSFDTD 晶格上求模),宽带高斯脉冲;两端模式监视器得透射/反射,z = 0.9 µm / −0.7 µm 通量面得上/下发射, 环内 harminv 探针得谐振与 Q;z = 0.9 µm 平面近远场投影得 E(θ ≤ 30°, φ),按物镜正弦条件映射到光瞳面,(cosθ)^{-1/2} 切趾,计算 Stokes 纹理与核心 skyrmion number (核心 = s3 首次到达与中心相反符号极值的圆盘,即 σ+ 分量第一暗环)。对称 SiO₂ 包层。
| 运行 | 孔 / 耦合 | λ_res (nm) | Q_L | T_min | 上 / 下 / 侧 | N_core(远场) | 虚拟相机 N |
|---|---|---|---|---|---|---|---|
| 1 | Ø70 / 点耦合 150 nm | 1531.75 | 3677 | 0.40 | 0.17 / 0.17 / — | −1.011* | −0.997* |
| 2 | Ø80 / pulley 44° | 1529.33 | 766 | 0.25 | 0.31 / 0.33 / 0.11 | −1.008 | −1.004 |
| 3 | Ø80 / pulley 74° | 1529.0 | 417 | 0.47 | 0.22 / 0.23 / 0.08 | −1.002 | −0.997 |
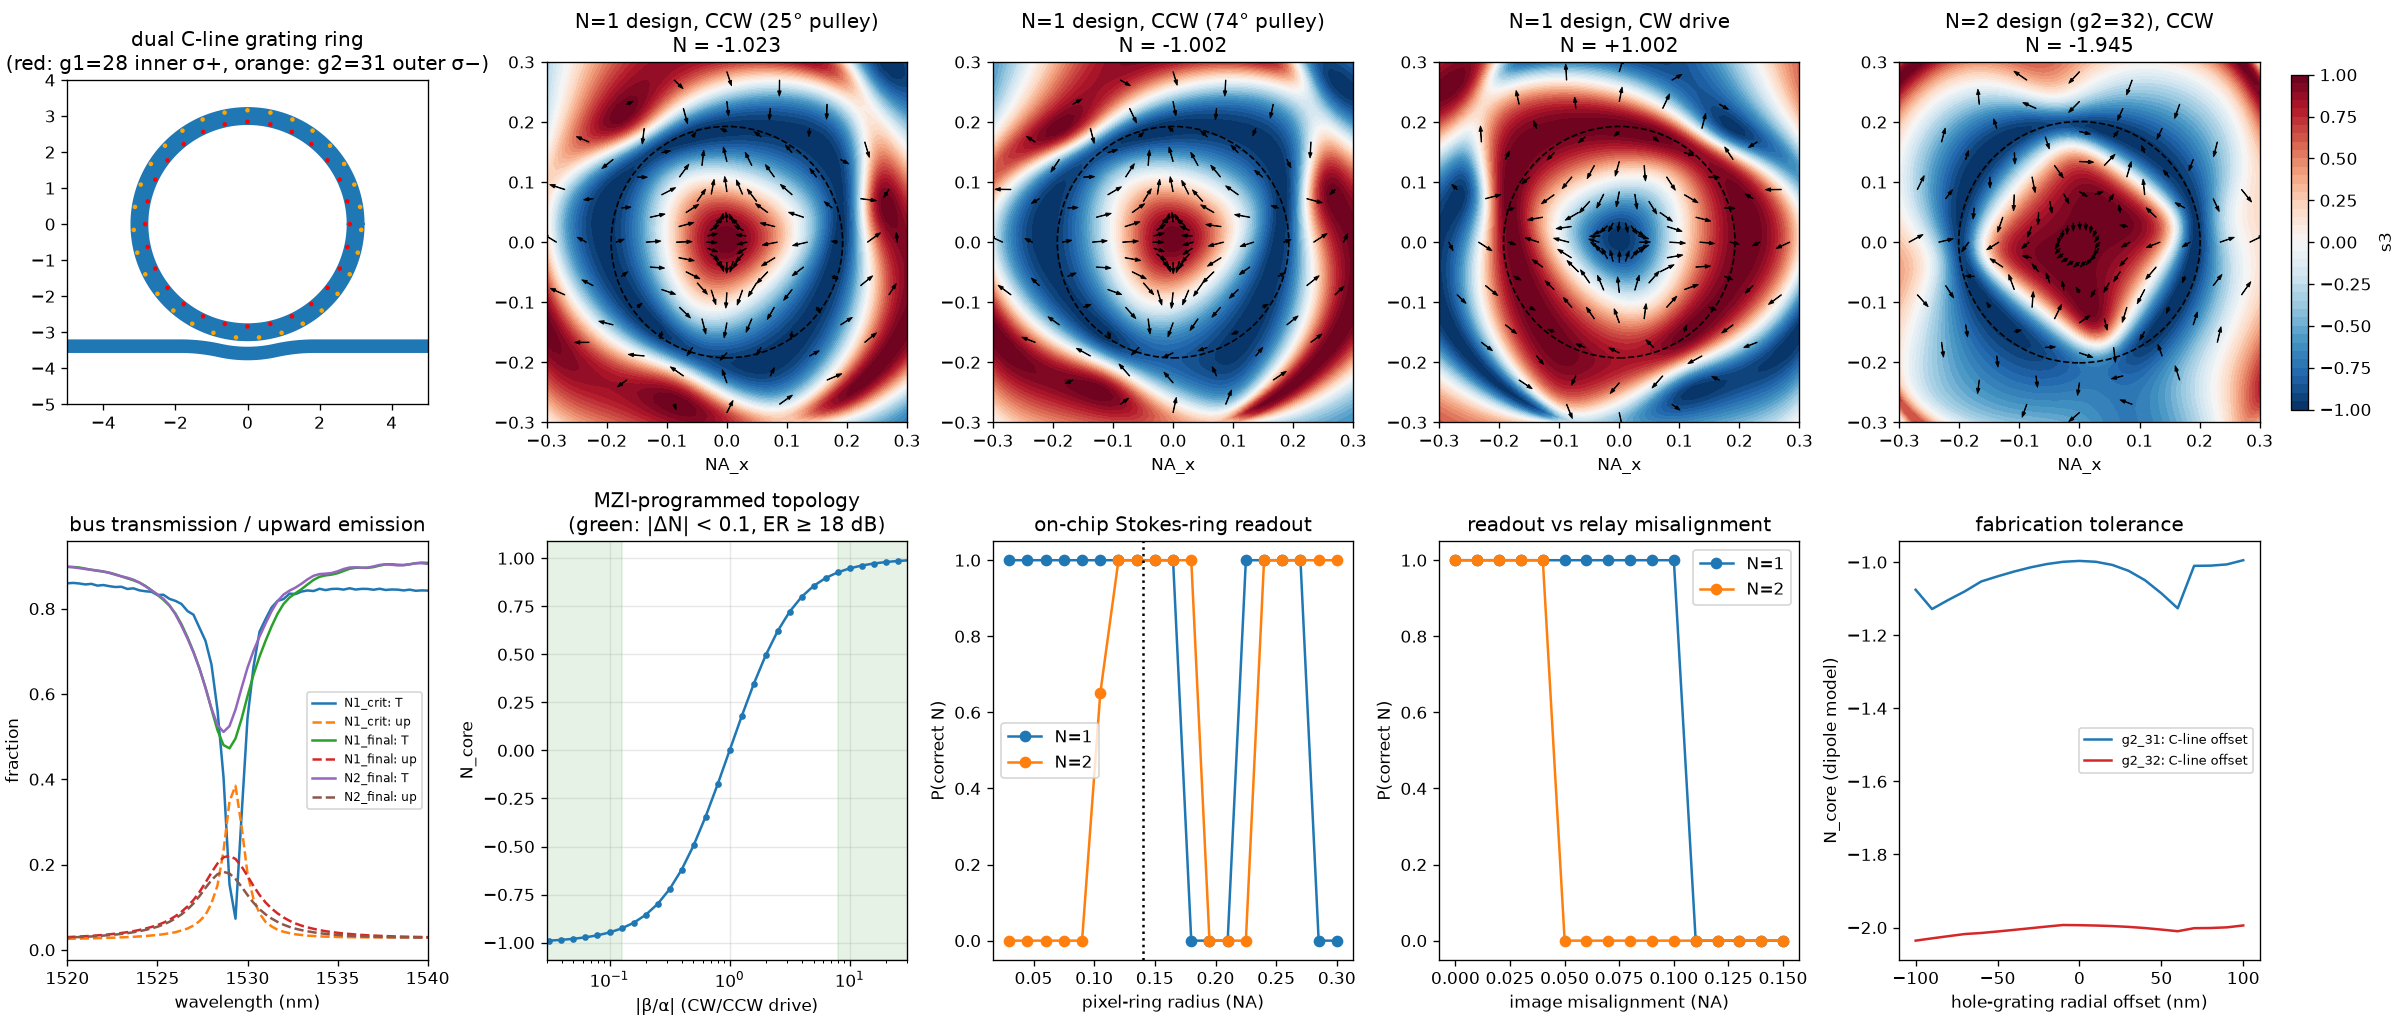
| 4 | Ø80, g2 = 32 / 74° | 1528.7 | 419 | 0.51 | 0.18 / 0.20 / 0.11 | −1.945 | −1.945 |
| 5 | 同 3,CW 驱动 | 1529.0 | 417 | 0.47 | 0.22 / 0.23 / 0.08 | +1.002 | +0.998 |
| 6(最终) | Ø80 / pulley 25° | 1529.3 | 1208 | 0.07 | 0.385 / 0.405 / 0.14 | −1.023 | −1.019 |
* 运行 1 的远场采样波长全部偏离 0.4 nm 宽的谐振,且 8 ps 截断了振铃;之后降低 Q_L 并在谐振处密集采样远场。刻孔使谐振从 1539.4 nm(FDE)蓝移至 ~1529 nm。
最终发射器(运行 6,25° pulley,CCW)
CW 驱动与 N = 2 设计
7工艺容差 PSMEME · FDE偶极子代理模型
方法:每个孔视为点偶极子 p ∝ (ε_h − ε_Si)V[η(E_r e_r + E_φ e_φ) + E_z e_z](η = 2ε_Si/(ε_h+ε_Si) 为竖直圆柱的面内去极化),驱动场取 PSMEME 弯曲模在孔心的值, 远场为阵列求和。与 3D FDTD 对照:N −0.999 vs −1.002、核心 NA 0.209 vs 0.193、S₀ 加权纹理相似度 0.94;单次 27 ms(FDTD 需 ~25 min),用于 Monte Carlo。
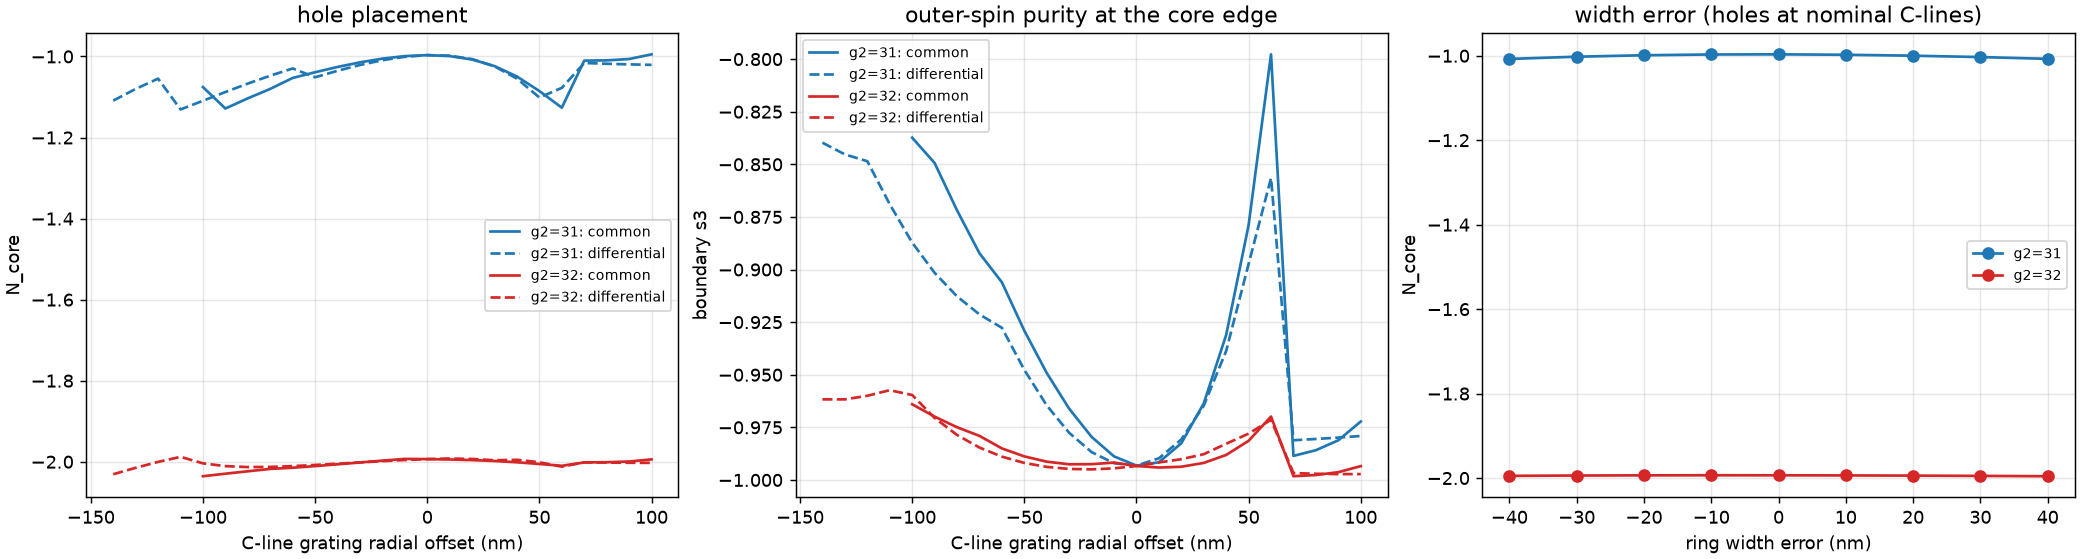
| 扰动 | N = 1 设计 | N = 2 设计 |
|---|---|---|
| 两组光栅共同径向偏移 ±50 nm | N ∈ [−1.09, −1.00] | N ∈ [−2.01, −1.99] |
| 两组光栅反向偏移 ±50 nm | N ∈ [−1.05, −1.00] | N ∈ [−2.01, −1.99] |
| 环宽误差 ±40 nm(孔不动) | −1.00 ± 0.01 | −1.99 ± 0.01 |
| 随机孔位抖动 20 nm + 孔径 20 % | −0.970,成功率 100 % | −1.947,97 % |
| 随机孔位抖动 40 nm + 孔径 20 % | −0.939,87 % | −1.898,50 % |
| 随机缺孔 20 % | −0.960 ± 0.02,100 % | −1.933 ± 0.04,83 % |
成功率:|N − N_design| < 0.1,每点 30 次随机实现。环宽误差只移动谐振(由环形加热器补偿);N = 2 对随机误差更敏感,建议孔位误差 ≤ 20 nm、尺寸偏差 ≤ 10 %。
8驱动 MZI:MMI 与 TiN 移相器 PSMEME · EMEPSField
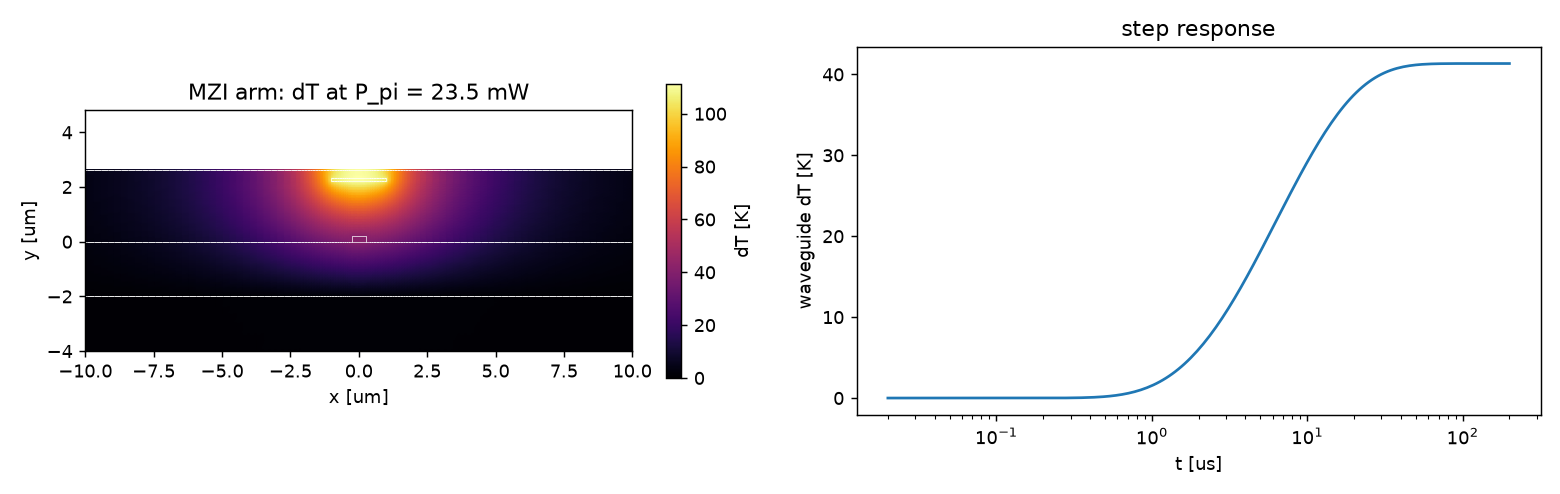
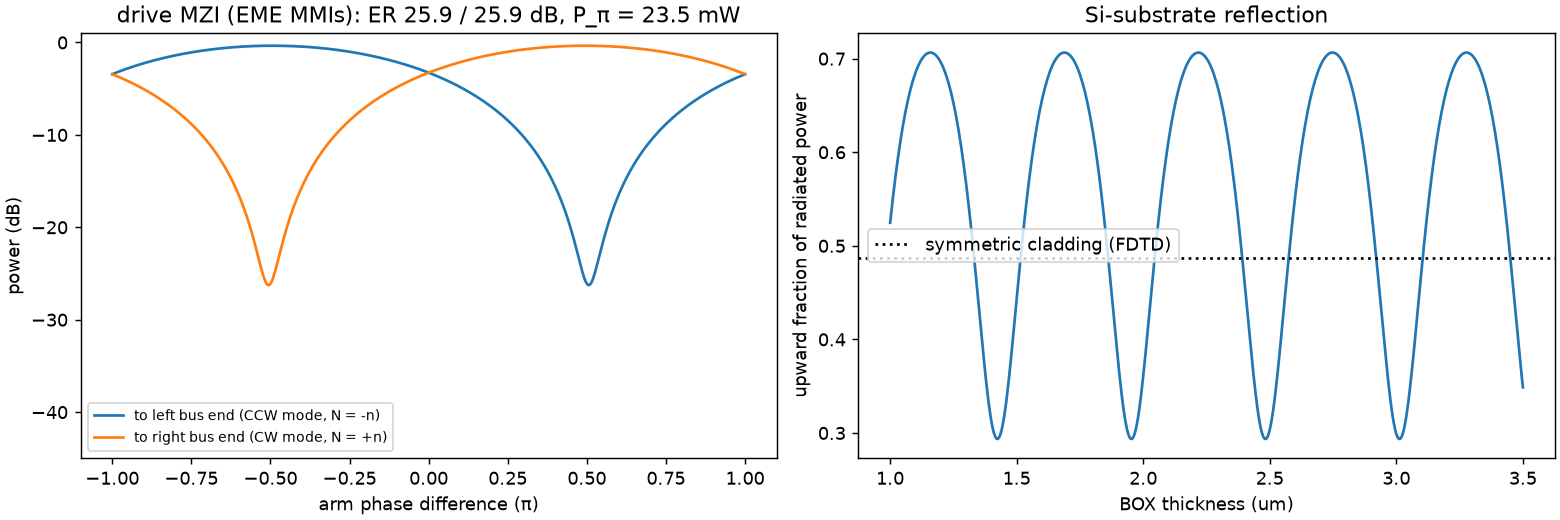
方法:EME 由输入/输出直波导 + 8 段锥形台阶 + MMI 主体组成,24–30 个模式,端口模式投影 Sport = MᵀSM;长度/端口位置扫描。 PSField:2D 截面(BOX 2 µm、20 µm Si 衬底热沉)稳态热传导 κ(T) + TiN 面外焦耳热 + 热光微扰 Δn_eff,BDF2 瞬态阶跃响应。
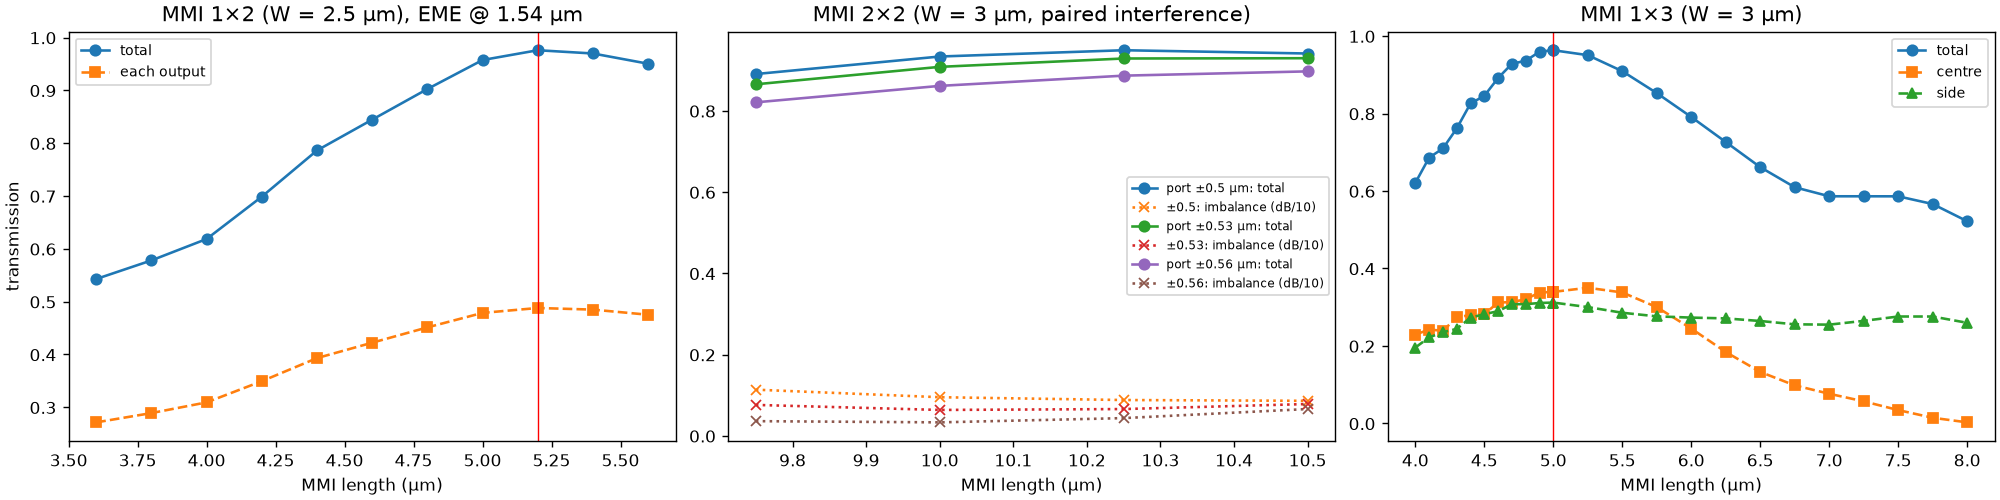
| 器件 | 尺寸 | 结果 |
|---|---|---|
| MMI 1×2 | W 2.5, L 5.2 µm | 2 × 48.7 %(0.11 dB),1.52–1.55 µm 内 48.5–48.8 % |
| MMI 2×2 | W 3.0, L 10.25 µm | 52.3 / 42.7 %(0.88 dB 不平衡,总 94.9 %),0.494π |
| MMI 1×3 | W 3.0, L 5.0 µm | 31.2 / 34.0 / 31.2 %(总 96.3 %) |
| TiN 移相臂 | 2 µm × 120 nm,距 2 µm,100 µm | P_π = 23.5 mW,上升 17.8 µs |
| TiN 移相臂(近距) | 距 1 µm | P_π = 18.0 mW,上升 10.8 µs |
| 环形调谐器 | 1.2 µm,距 1.5 µm,2πR | 0.74 nm/mW(2D 近似) |
9拓扑编程:CW/CCW 叠加
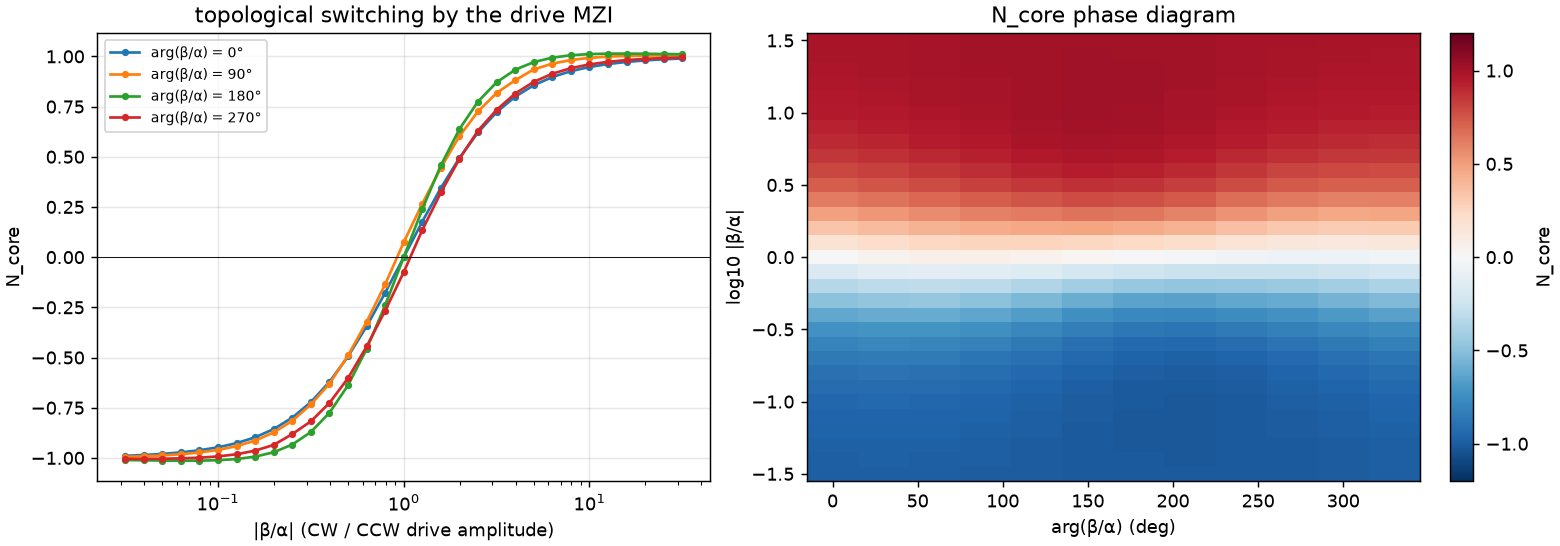
方法:远场对驱动线性,E = αFccw + βFcw,Fcw 取镜像(运行 5 已验证与直接仿真一致到 1e-5);在 |β/α| ∈ [10^−1.5, 10^1.5] × 12 个相位上计算核心 N。
10验证系统
10.1 虚拟傅里叶面 Stokes 偏振成像(实验金标准)
方法:物镜 NA 0.4、161 × 161 像素相机、六个分析器设置(H/V/D/A + 四分之一波片 R/L),泊松散粒噪声(峰值 2×10⁴ e⁻)+ 5 e⁻ 读出噪声 + 40 dB 偏振片消光, 重建 Stokes 后用 Berg–Lüscher 三角形立体角求 N。所有 skyrmion 态的相机 N 与真值相差 ≤ 0.007(见上表)。
10.2 片上 Stokes-ring 读出
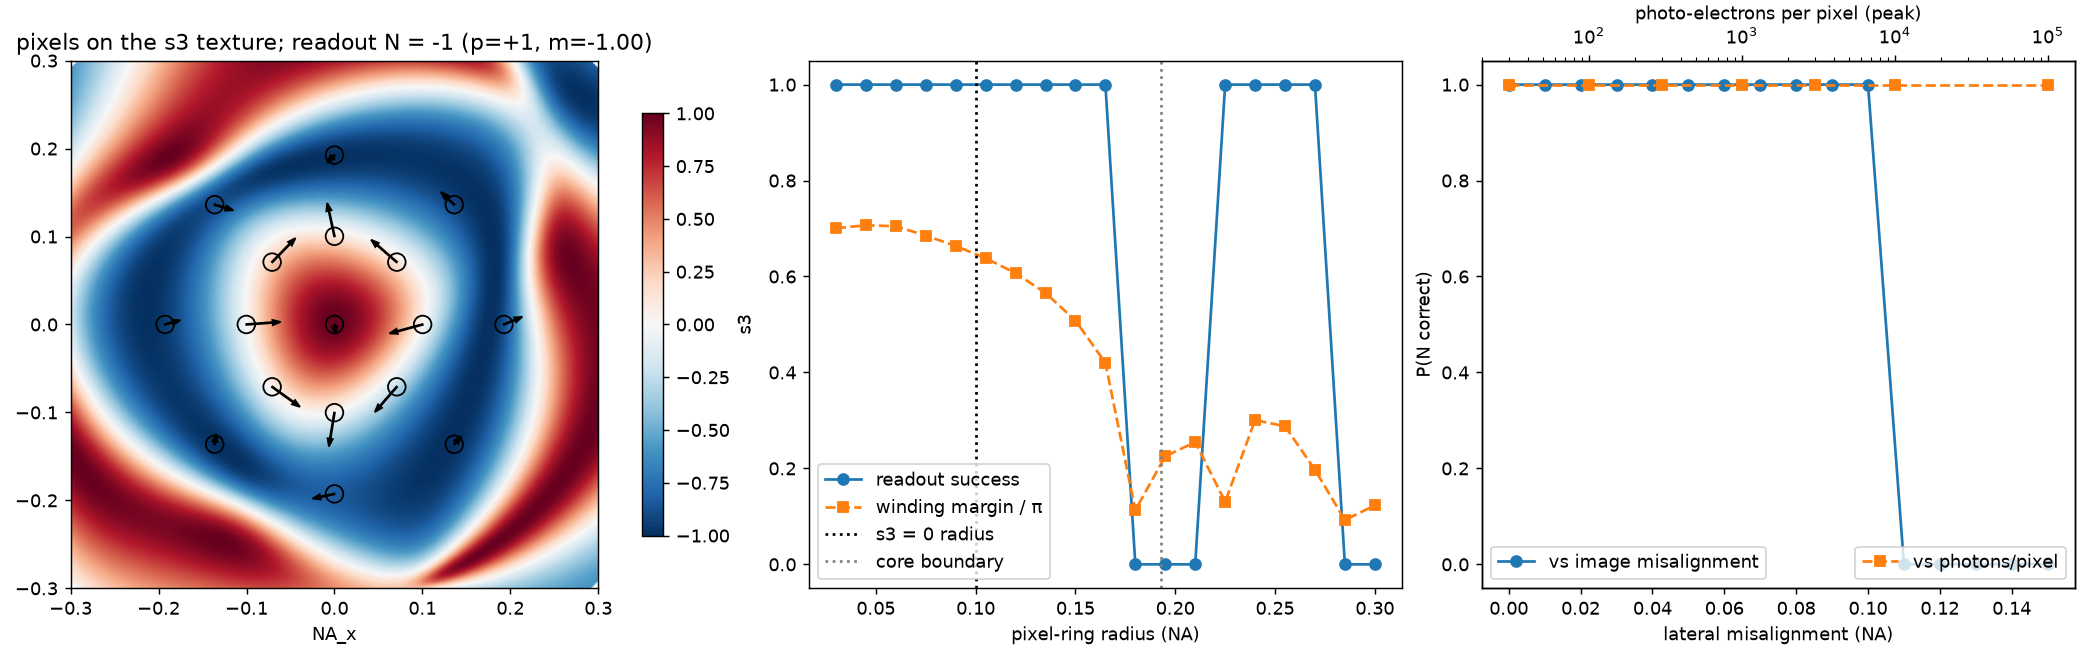
方法:FDTD 远场 → 571 µm/NA 成像到验证区 → 高斯接收模式(w = 5 µm)采样 → PSGC Jones 矩阵 → 偏振计(EME MMI S 矩阵,仪器矩阵 6×4 标定,条件数 1.89) → 散粒/读出噪声 → N = p·m。像素轴径向放置,读出时把 (S1, S2) 旋转 2φ_k 回实验室坐标。每点 20–40 次噪声实现。
| 参数 | 读出正确的范围 |
|---|---|
| 像素环半径 | N = 1:NA 0.03–0.165;N = 2:0.12–0.18 → 取 0.14 |
| 每像素光电子数 | ≥ 30 e⁻ 即 100 % |
| 成像横向失配 | N = 1:≤ 0.10 NA(芯片上 ±57 µm);N = 2:≤ 0.04 NA |
| PSGC 偏振串扰 | 到 −6 dB 仍正确,需 x/y 差分相位 < 1 rad |
| 90° 延迟误差(不重新标定) | 0.8 rad 内仍正确 |
| 光子预算 | 1 mW 激光 → 每像素 ~15 nW → 1.5×10⁴ e⁻/µs/PD,读出 < 1 µs |
| 态 | |β/α| | 真值 N | 相机 | 片上 p·m | 质量 | 有效 |
|---|---|---|---|---|---|---|
| N1 | 0 | −1.002 | −0.997 | −1 | −0.957 | 是 |
| N1 | 0.12 | −0.946 | −0.939 | −1 | −0.915 | 是 |
| N1 | 0.3 | −0.755 | −0.761 | (−1) | −0.756 | 否 |
| N1 | 1 | +0.074 | +0.043 | (+2) | +0.094 | 否 |
| N1 | 3.3 | +0.831 | +0.837 | (+1) | +0.806 | 否 |
| N1 | 8 | +0.982 | +0.979 | +1 | +0.935 | 是 |
| N1 | ∞ | +1.002 | +0.998 | +1 | +0.957 | 是 |
| N2 | 0 | −1.945 | −1.945 | −2 | −1.910 | 是 |
| N2 | 1 | 0.000 | 0.000 | (0) | 0.000 | 否 |
| N2 | ∞ | +1.945 | +1.946 | +2 | +1.910 | 是 |
18 个编程态(表中为代表):所有有效 skyrmion 态(|β/α| ≤ 0.12 或 ≥ 8)均 100 % 读出正确整数;所有混合态(0.3 ≤ |β/α| ≤ 3.3)均被边界像素判为无效, 其质量指标 (m/2)(s3c − s3b) 与真值相差 ≤ 0.13。
11验证器为什么排成一圈?X-Y 阵列可行吗?
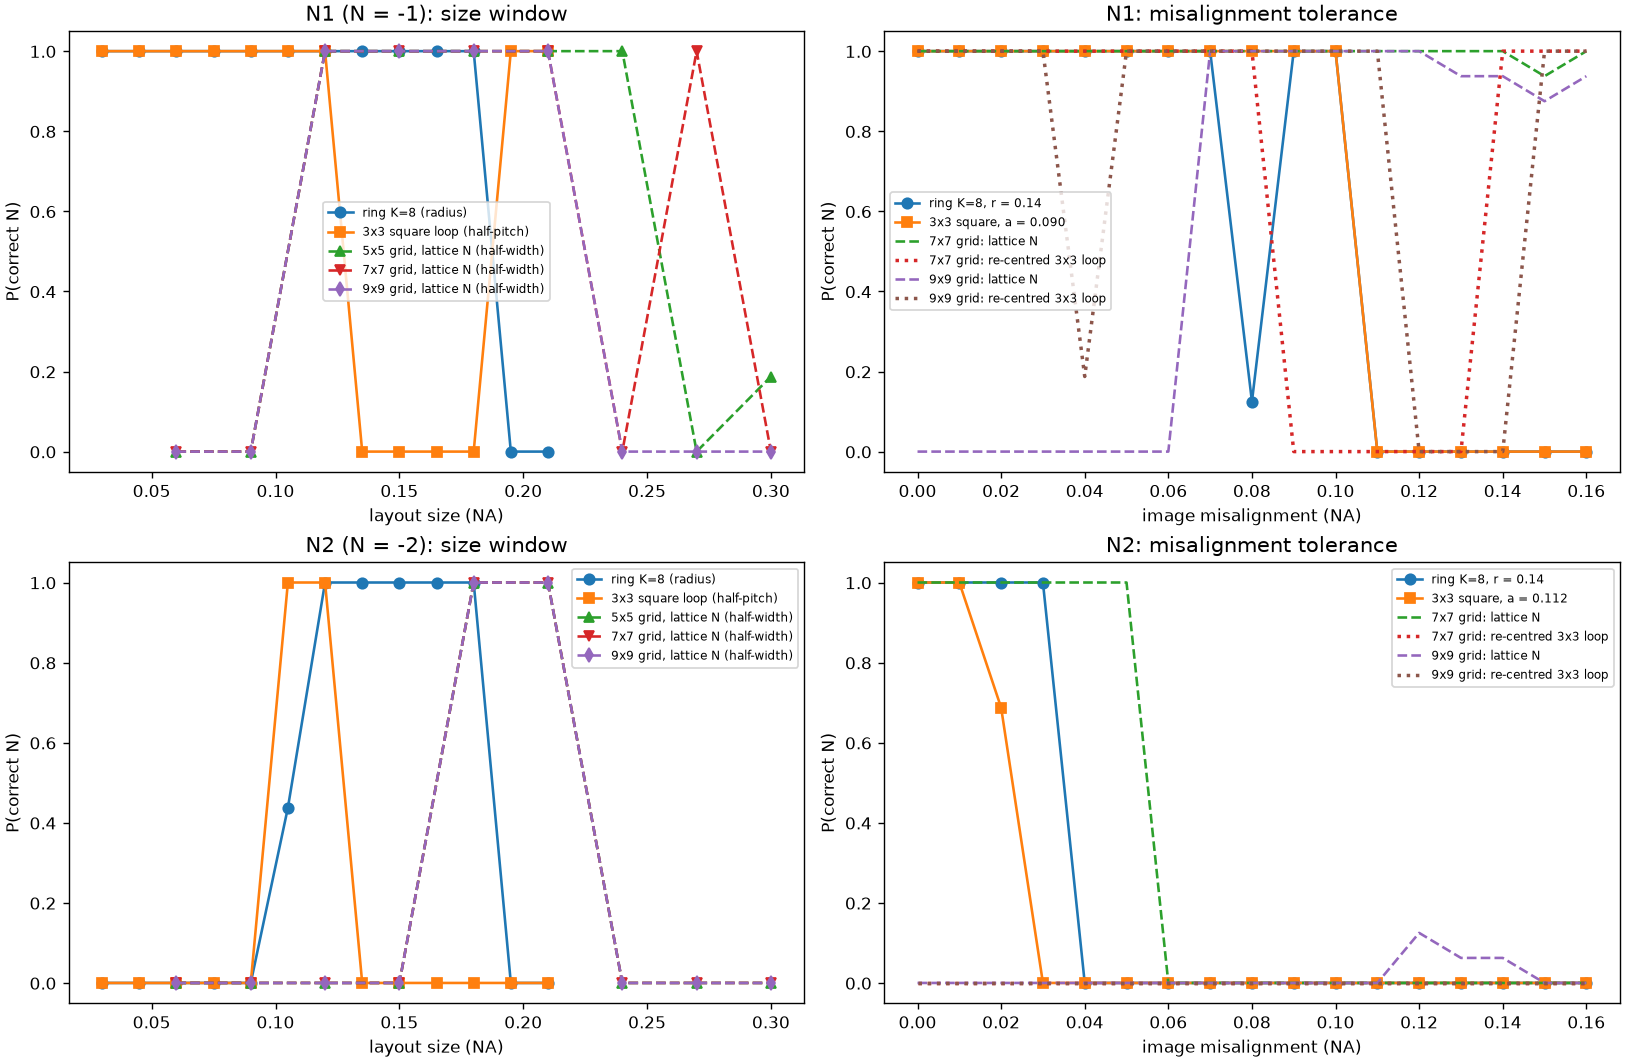
读出公式 N = p·m 只要求一条环绕核心的闭合回路,并不要求圆形。比较三种排布(同一 FDTD 远场、同一偏振计与噪声模型,16 次噪声实现): K = 8 圆环(像素轴径向)、3×3 方形回路(8 个周边像素 + 中心,X-Y 放置、像素轴一致)、n×n 全 X-Y 阵列(5×5 / 7×7 / 9×9)用 Berg–Lüscher 直接求格点 N。
| 排布 | 像素 / PD | N = 1 尺寸窗口 | N = 1 失配容差 | N = 2 尺寸窗口 | N = 2 失配容差 | 其他 |
|---|---|---|---|---|---|---|
| K = 8 圆环(当前) | 9 / 54 | r 0.03–0.18 | ≤ 0.10 NA(0.08 处单点失败) | r 0.12–0.18 | ≤ 0.03 NA | 径向走线无交叉;+7 边界像素做有效性判断 |
| 3×3 方形回路(X-Y) | 9 / 54 | a 0.03–0.12 | ≤ 0.10 NA | a 0.105–0.12 | ≤ 0.01 NA | 像素轴一致,无需旋转标定 |
| 7×7 全阵列(X-Y,格点 N) | 49 / 294 | 半宽 0.12–0.21 | ≥ 0.16 NA | 半宽 0.18–0.21 | ≤ 0.05 NA | 可测任意纹理(bag、bimeron、多核) |
X-Y 可行:(1) 3×3 方形回路对 N = 1 与圆环等效(同样 9 个像素、0.10 NA 失配容差),像素轴统一、不需每像素旋转标定,但对 N = 2 不够稳健; (2) 7×7 全 X-Y 阵列 + 格点 Berg–Lüscher 是"片上低分辨偏振相机":N = 1 的失配容差最好(测试范围 0.16 NA 内全部正确),还能测非轴对称纹理, 代价是 49 像素 / 294 个 PD、密集走线与更大的中继放大倍数,且阵列半宽需与核心匹配(两种设计共同窗口 0.18–0.21 NA)。
建议:已知设计的紧凑读出用圆环;需要放宽对准或测量任意纹理时用 7×7 X-Y 阵列。
12结论与分析
| 指标 | 值 | 来源 |
|---|---|---|
| 工作波长 / 线宽 | 1529.3 nm / 1.27 nm(Q_L 1208) | PSFDTD |
| 拓扑数 | −1.023(CCW)/ +1.002(CW);N = 2 设计 −1.945 / +1.946 | PSFDTD 远场 |
| 发射效率(临界耦合) | 38.5 % 上 / 40.5 % 下;BOX 2.22 µm 时上 ≈ 56 % | PSFDTD + 反射估计 |
| 驱动 MZI | 0.26 dB,消光 25.9 dB(要求 ≥ 18 dB),P_π 23.5 mW,~18 µs | PSMEME-EME + PSField |
| 谐振锁定 | 0.74 nm/mW → 一个线宽 ≈ 1.7 mW | PSField |
| 工艺容差(|ΔN| < 0.1) | C 线 ±50 nm、环宽 ±40 nm、孔位 ≤ 20 nm、缺孔 ≤ 20 % | 偶极子模型(PSMEME 模场) |
| 片上读出 | 有效态 100 % 正确、混合态 100 % 判无效、失配 0.10 / 0.04 NA | 系统仿真 |
主要结论
- 拓扑由光刻决定且鲁棒:N 只取决于两组 C 线光栅的孔数(g1、g2);在 5 nm 带宽内、各种耦合状态(欠/临界/过耦合)下,N = 1 设计保持在 −1.00…−1.03,N = 2 设计在 −1.90…−1.95(偏差来自核心闭合不完美);±50 nm 光栅位置误差下 |ΔN| < 0.1。
- 耦合决定效率而非拓扑:R = 3 µm 的点耦合太弱;pulley 必须用 FDTD 标定(弯曲使耦合比 CMT 强 1.7 倍),25° 实现临界耦合,上发射 38.5 %。
- 可编程性是数字化的:MZI 消光比超过 18 dB 后 N 锁定在 ±1;中间驱动比给出非量子化纹理,可被片上读出识别。
- 片上读出可行:16 个偏振计像素即可替代相机读出 N,光子预算充裕(读出 < 1 µs),关键容差是中继对准与 PSGC 的 x/y 差分相位。
局限与下一步
- FDTD 用对称 SiO₂ 包层;含 Si 衬底与 BOX 优化(2.22 µm)需全波复核(标准 2.0 µm 接近极小)。
- 330 nm 总线在反向弯曲处 0.6–0.8 dB 辐射,需在弯曲段加宽。
- PSGC 未做 3D FDTD 设计(按文献参数 + Jones 误差容差),是下一个首要器件。
- 环形加热器为 2D 近似(偏乐观);MMI 2×2 的 0.9 dB 不平衡可再优化;监测抽头未单独仿真。
- 可用 PSInverse 以纹理保真度为目标做逆向设计(消除三重畸变、提高圆偏振纯度)。